Projektiarkkitehtuuri
Miten laitteet kytkeytyvät toisiinsa: pääkomponentit, kommunikaatio ja väylät ison kuvan tasolla. Tekninen kaavio on tavallista tekstiä (Mermaid), joten koko ryhmä voi muokata sitä suoraan selaimessa ilman erillistä piirto-ohjelmaa.
Päivitetty 1.11.2026 klo 17.28.51
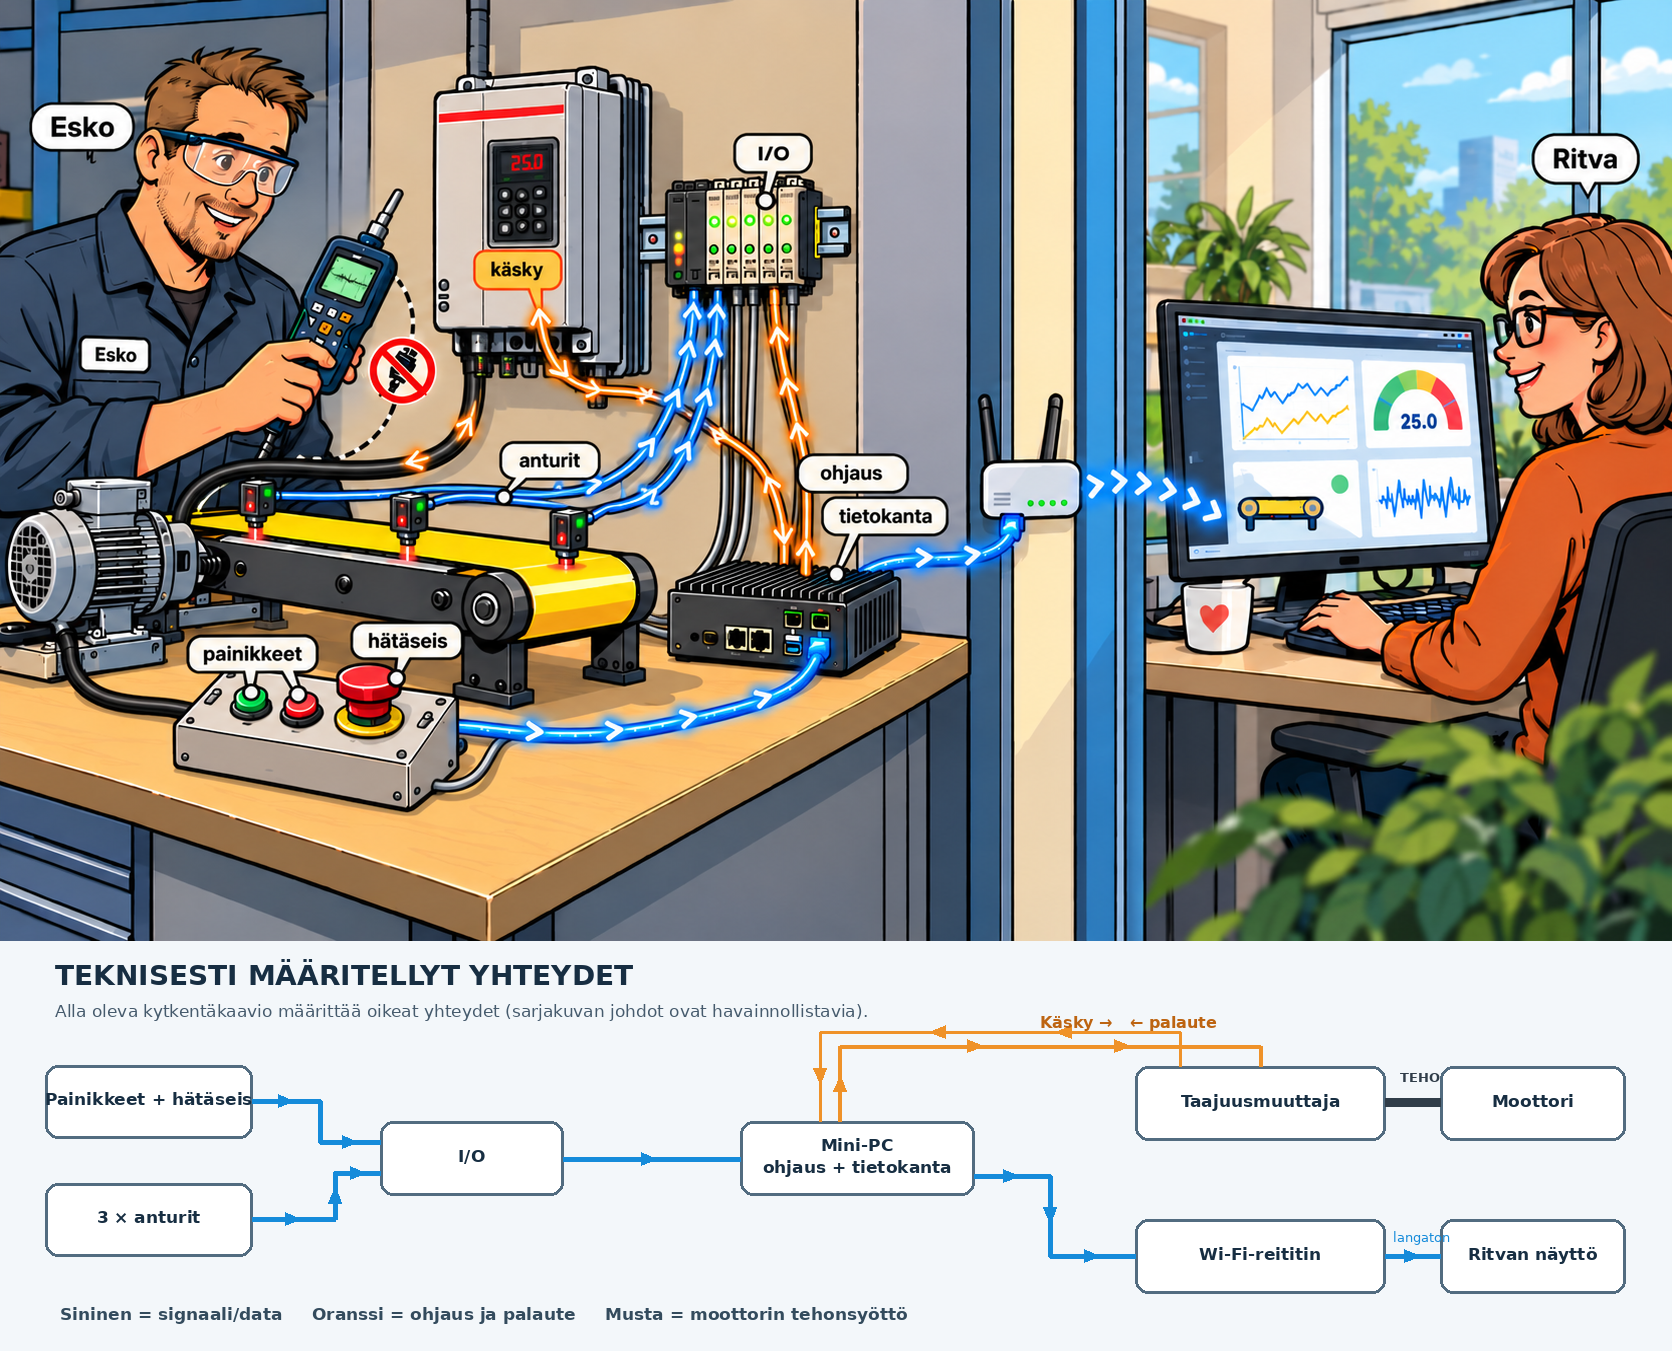
Havainnekuva kokonaisuudesta. Tekninen tarkkuus (oikeat yhteydet) on kuvassa mukana erillisenä kytkentäkaaviona — itse sarjakuvan johdot ovat havainnollistavia.
Laitteet kuvina
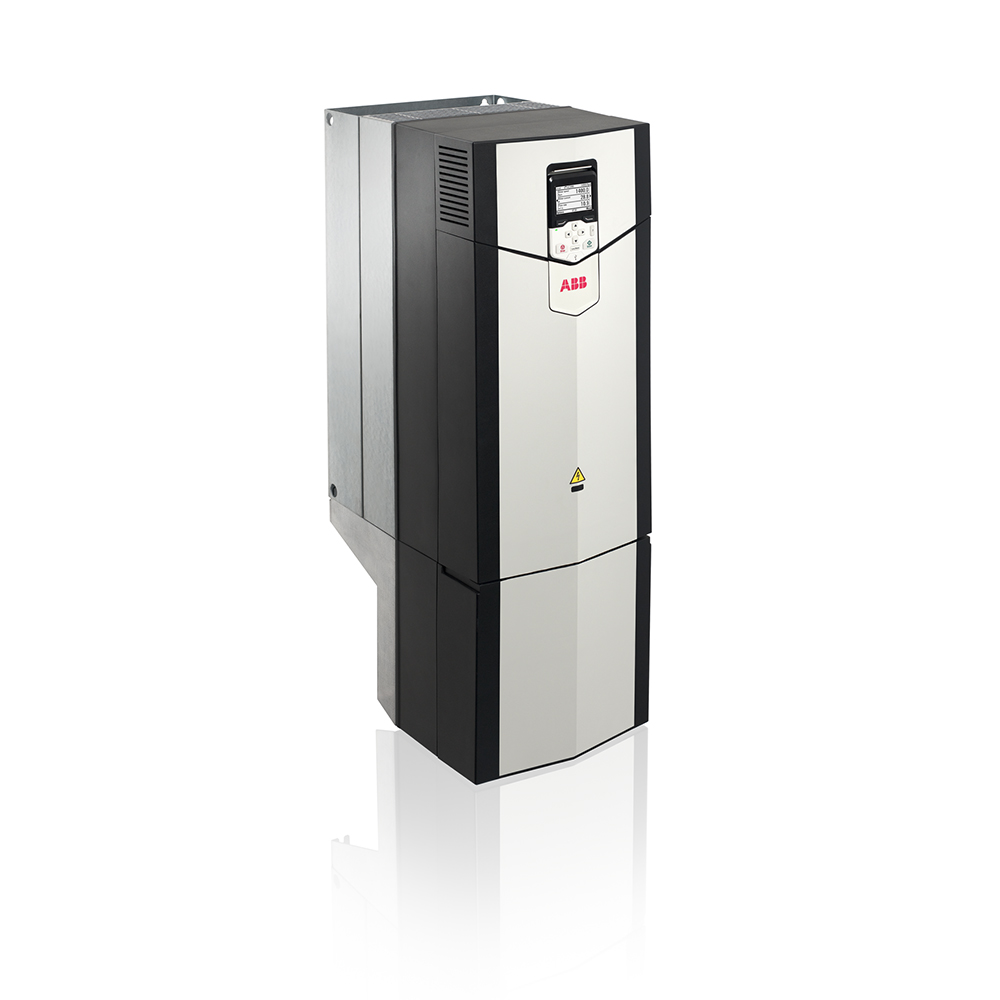
Taajuusmuuttaja
ABB ACS880
Säätää moottorin pyörimisnopeutta ohjaustietokoneen käskyn mukaan.
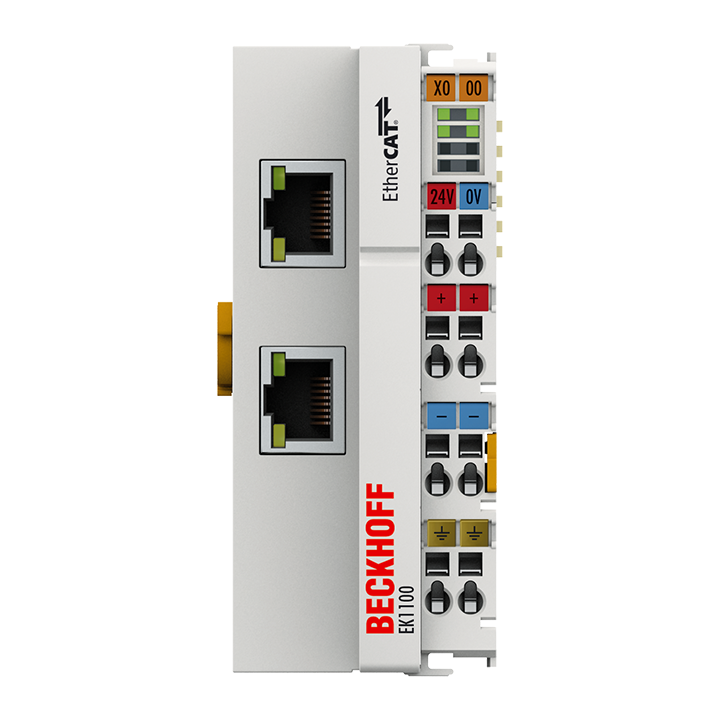
Kytkentäyksikkö
Beckhoff EK1100
Kerää tiedot painikkeilta ja hätäseis-piiriltä ja välittää ne ohjaustietokoneelle.
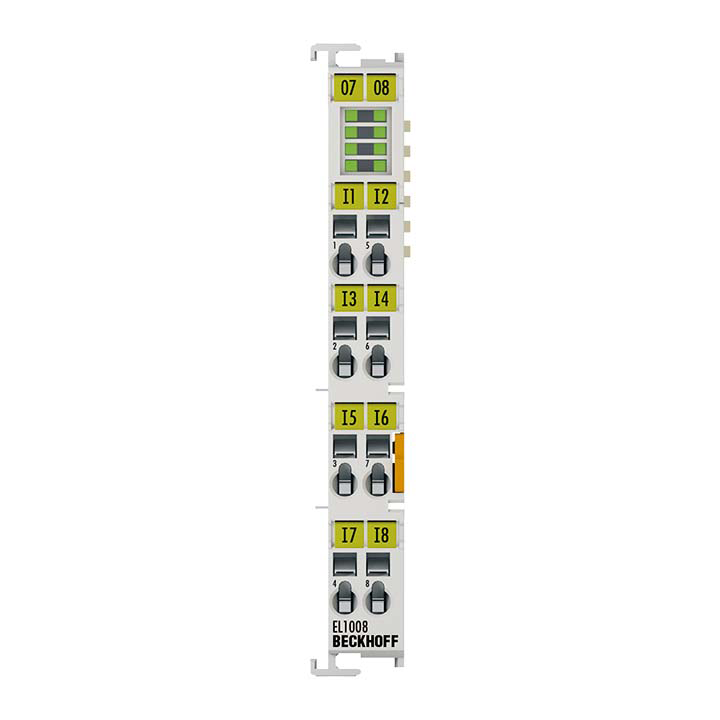
Tulokortti
Beckhoff EL1008
Lukee kahdeksan digitaalista signaalia (esim. painikkeet) kytkentäyksikköön.
Kuvat ovat valmistajien mallikuvia (ABB, Beckhoff), eivät kuvia tämän projektin omasta laitteesta.
Miten ohjaus kulkee
1.Painikkeet ja hätäseis
Korvaavat harkkasetissä oikeita antureita ja kertovat, onko turvallista käydä.
2.Kytkentäyksikkö
Beckhoffin laite, joka kerää kaikki signaalit yhteen ja vie ne eteenpäin.
3.Ohjaustietokone
Ohjelma, joka päättää signaalien perusteella mitä kuljettimen pitää tehdä.
4.Taajuusmuuttaja
ABB:n laite, joka muuttaa ohjaustietokoneen käskyn moottorin nopeudeksi.
5.Moottori ja liukuhihna
Pyörittää hihnaa valitulla nopeudella.
Miten tulokset tallentuvat ja näkyvät
Tietokanta
Tallentaa mittaukset talteen.
Verkkonäyttö
Node-RED-ohjelma, joka piirtää tallennetut mittaukset kuvaajiksi.
Toimiston tietokone
Tulokset näkyvät tavallisessa selaimessa, ilman erillistä ohjelmaa.
Ohjaustietokone kirjoittaa mittaukset suoraan tietokantaan.
Käsimittari (tärinä)
Tärinä mitataan toistaiseksi käsin erillisellä mittarilla — tulos ei siirry suoraan koneelle, vaan kirjataan erikseen.
Muistiinpanot / avoimet kohdat
Toteutetaan Modbusilla, mutta tehdään backup EtherCATille. Huom (2026-11-01, PLC-koodin katselmus): taajuusmuuttaja ei yhdisty Beckhoffin I/O-aseman kautta, vaan PLC:lta suoraan taajuusmuuttajalle omalla Modbus TCP -yhteydellä (FB_DriveModbus, IP 10.22.60.55). I/O-asema ja sen EtherCAT-yhteys palvelevat vain painikkeita ja turvapiiriä.